Intenta caminar por el pasillo de tu escuela con los ojos cerrados. Aguantas cuatro o cinco pasos antes de rozar una pared, un pupitre o la mochila de alguien. Moverte por el espacio sin lastimarte resulta requerir un flujo constante de pistas.
Los robots están atorados con el mismo problema, solo que empiezan sin nada. Un robot no sabe dónde está. Lo tiene que deducir con sensores, cámaras, conteo de ruedas, mapas y muchas matemáticas. Junta pistas, haz tu mejor estimación, muévete y vuelve a revisar la estimación.
Los Robots También Necesitan Sentidos
Tú tienes vista, oído, tacto y equilibrio. Un robot tiene sensores, y cada uno detecta exactamente un tipo de cosa. Unos miden distancia, otros cachan objetos, otros siguen la velocidad, otros descubren hacia dónde apunta qué.
- Cámaras: para ver paredes, caminos, personas, señales u obstáculos
- Ruedas: para medir cuánto ha viajado el robot
- GPS: para estimar la ubicación en exteriores
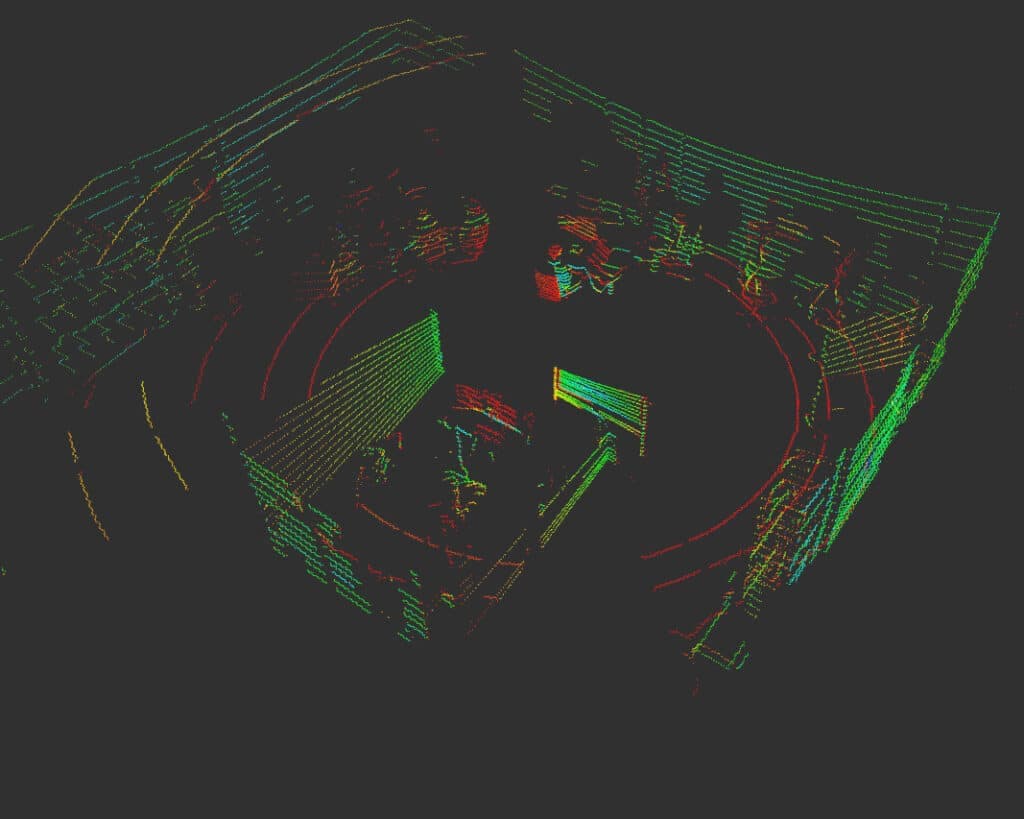
- Lidar: para escanear el área con luz láser
- Sensores ultrasónicos: para rebotar ondas de sonido en los objetos
- Giroscopios: para detectar giros o inclinaciones
Ningún sensor solo cuenta la historia completa. La cámara detecta una puerta. El contador de ruedas dice que avanzaste metro y medio. El sensor de distancia insiste en que hay una pared justo ahí. Apílalos y empieza a aparecer una posición.
Contar los Giros de las Ruedas
El truco más simple del libro es contar vueltas de rueda. Sal de la puerta del salón, cuenta tres metros de giros, y puedes afirmar que estás a tres metros de la puerta. Los ingenieros le llaman odometría. Tú haces exactamente lo mismo cuando cuentas tus pasos en la oscuridad.
Usar Cámaras Como Ojos
Las cámaras dejan que un robot vea alrededor. Una aspiradora distingue patas de sillas y zócalos. Un auto autónomo lee líneas de carril y semáforos. Un rover de Marte estudia rocas y esquiva terreno que se tragaría una rueda.
Pero una cámara no ve como tú ves. Tú miras una silla y simplemente sabes. Un robot recibe una cuadrícula de pixeles de colores y tiene que deducir bordes, formas, sombras y patrones antes de poder llamarle silla. Luego cambia la luz. Luego algo se le pone enfrente. Luego alguien la voltea y la silueta es otra. Cada uno de esos casos hay que entrenarlo.
Construir un Mapa
Los robots buenos van dibujando mientras avanzan. Una aspiradora arranca en un cuarto desconocido y poco a poco descubre dónde están las paredes, dónde está el sillón y qué caminos se quedan libres. Con ese mapa deja de rebotar como pinball y empieza a limpiar en líneas eficientes.
Tú haces exactamente lo mismo en un edificio nuevo. El día uno andas perdido. Para el día tres ya sabes que las escaleras están junto a la entrada, el gimnasio al fondo del pasillo, la biblioteca a la vuelta. Los robots construyen el mismo mapa mental, solo que con sensores y código en lugar de memoria.
Por Qué los Robots Todavía Se Pierden
Se pierden todo el tiempo. Una rueda patina. Un sensor escupe basura. Alguien mueve el sillón. Se va la luz. Una bolsa termina frente a la cámara. Dos pasillos se ven idénticos y el robot elige el equivocado.
Por eso un robot nunca hace una suposición y se casa con ella. Vuelve a revisar, una y otra vez, actualizando su estimación cada vez que llega información nueva. Que es exactamente lo que tú haces caminando por un museo, viendo letreros, revisando el mapa, mirando alrededor, corrigiendo.
La Gran Idea
Los robots encuentran su posición juntando pistas y combinándolas. Cámaras, conteo de ruedas, GPS, láseres, sensores de movimiento. Todo alimenta una sola estimación viva de dónde estoy y hacia dónde voy después.