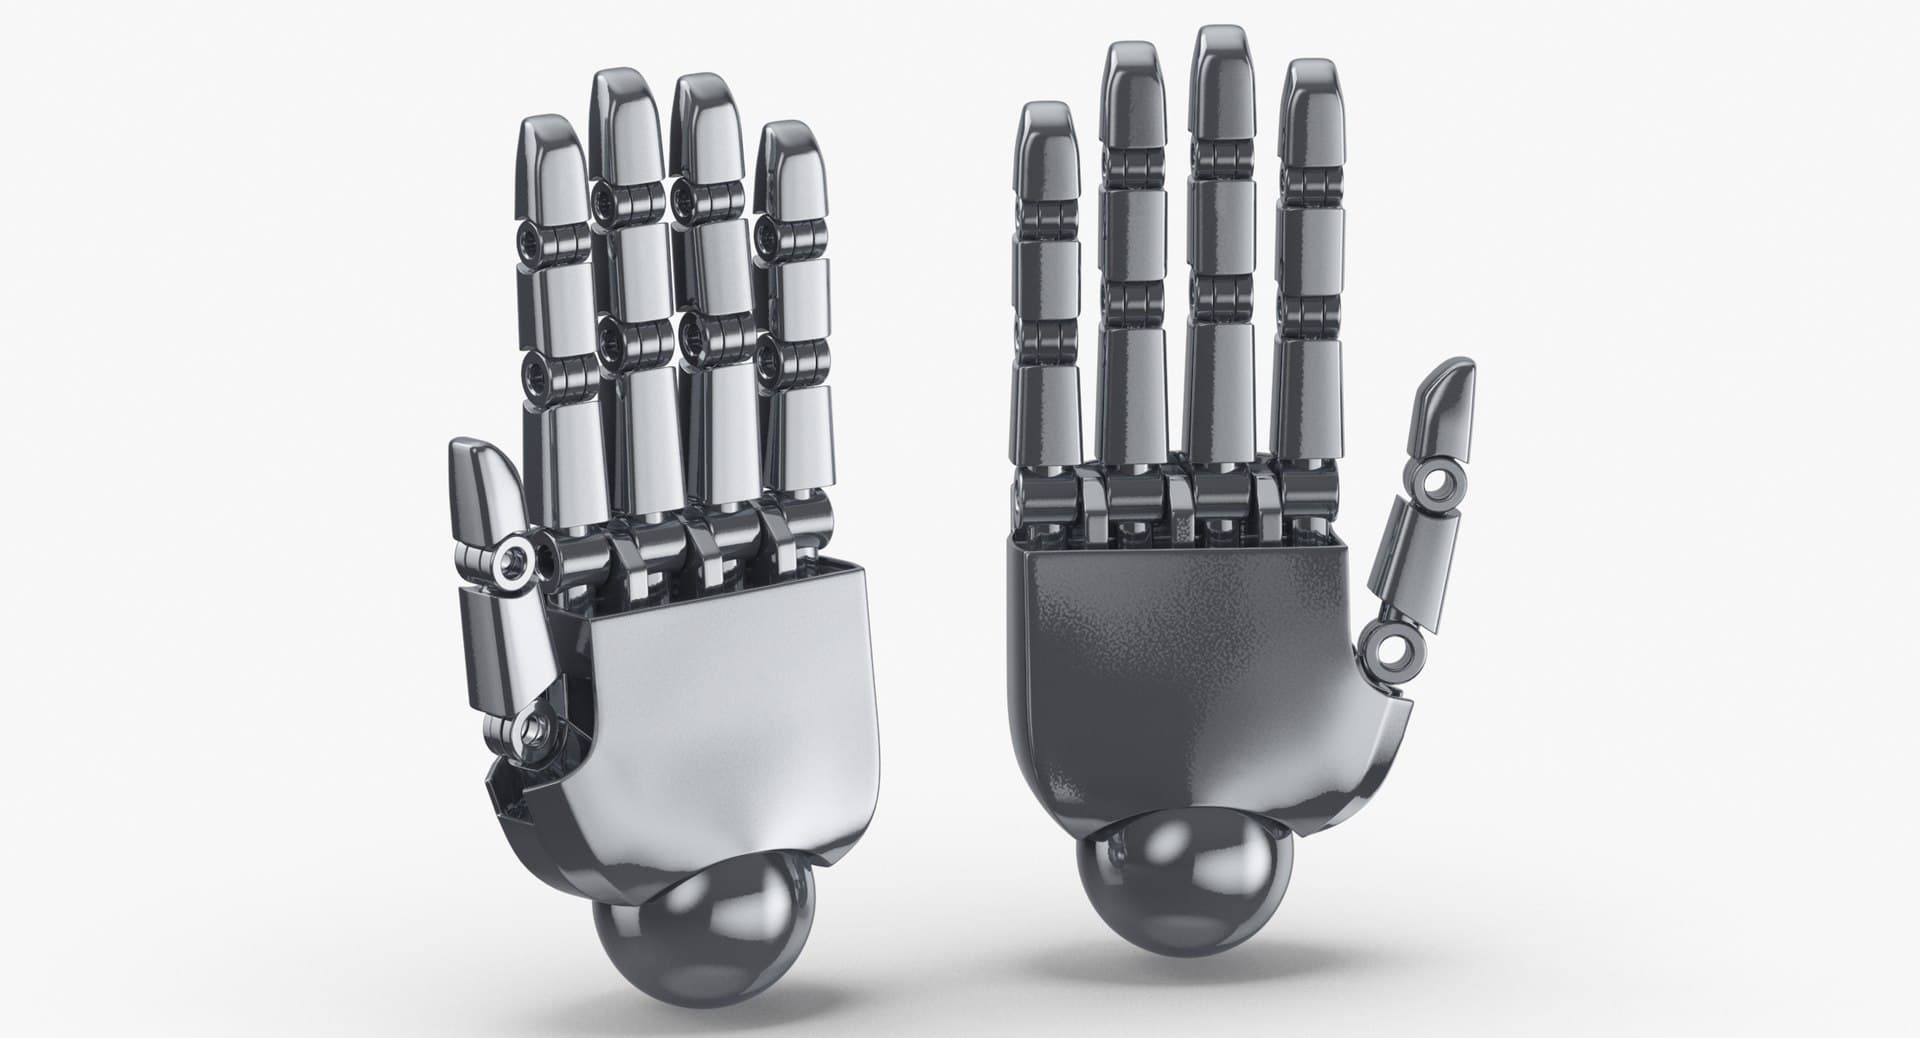
Detente y mírate la mano. Ábrela. Ciérrala. Toca el pulgar con cada yema en orden. Levanta un lápiz, golpetea la mesa, y luego sostén algo como si se pudiera romper. Acabas de ejecutar movimientos que laboratorios enteros siguen intentando copiar.
Las manos son de lo más difícil en toda la ingeniería. Las manos robóticas se ven impresionantes en video, y lograr que de verdad funcionen como la tuya es brutalmente difícil. Una mano no es una pinza. Es flexible, sensible, fuerte, delicada y está conectada directo a un cerebro muy bueno.
Los Dedos Son Complicados
Tu mano está repleta de partes móviles. Cada dedo tiene varias articulaciones. Tu pulgar se mueve en una dirección que los demás no pueden, que es exactamente por qué puedes pellizcar cualquier cosa. Tu muñeca rota, se dobla y se ajusta para darle a todo eso el ángulo correcto.
Para copiar eso, una mano robótica necesita articulaciones, motores, engranes, cables, materiales que se doblen bien y un sistema de control que coordine todo junto. Que un solo dedo se mueva suave ya es un proyecto. Que cinco cooperen es otro nivel completamente.
La Fuerza de Agarre Es Complicada
Tú nunca decides cuánto apretar. Simplemente pasa. Una papa frita recibe casi nada. La correa de una mochila cargada recibe un puño. Un lápiz cae a la mitad, y llegaste ahí sin un solo pensamiento.
Un robot lo tiene que calcular. Aprieta de más y aplasta lo que agarró. Aprieta de menos y se le resbala. Agárralo del lado equivocado y se le zafa a medio camino. Y cada objeto es un problema distinto, porque un vaso liso, una pelota de tenis peluda, una esponja mojada y una cuchara de metal se comportan diferente en la misma pinza.
El Tacto Importa
Tu mano está tapizada de sensores. Presión, textura, temperatura, deslizamiento, dolor. Cuando un vaso empieza a resbalarse, lo sientes y aprietas antes de haberte dado cuenta conscientemente de que algo estaba pasando.
Las manos robóticas también necesitan esa retroalimentación, y fingir el tacto humano es extremadamente difícil. El robot necesita saber si está tocando el objeto, qué tan fuerte está presionando, si la cosa se está deslizando, si es blanda o rígida y si está a punto de partirla en dos. Sin eso, la mano está adivinando. Adivinar significa cosas caídas y rotas.
Las Manos Humanas Son Buenas con Objetos Raros
Piensa en el rango. Una moneda, un sándwich, una botella de agua, una agujeta, un balón de basquetbol, una bola de papel arrugado. Ninguno se parece a los otros. Unos son diminutos, otros enormes, unos resbalosos, y algunos literalmente cambian de forma en cuanto los tocas. Tu mano se encarga de todos sin quejarse.
Las manos robóticas aman lo predecible. Dale a una un solo tipo de pieza que levantar en una fábrica y lo va a hacer mejor que cualquier humano, para siempre. ¿Pero una mano que pueda agarrar casi cualquier cosa que le pases? Ese sigue siendo un problema abierto.
Las Manos Robóticas No Siempre Necesitan Parecer Humanas
Y aquí el giro: la mejor mano robótica muchas veces no se parece nada a una mano. Algunas son pinzas de dos dedos. Otras son ventosas. Otras son tentáculos de goma suave que se enrollan alrededor de lo que tocan. Algunas son solo un imán, porque las piezas son de acero y un imán funciona perfecto.
La Gran Idea
Las manos robóticas son difíciles porque agarrar es difícil. Una útil necesita movimiento, fuerza, delicadeza, tacto, control preciso y la capacidad de lidiar con objetos flojos, resbalosos, diminutos o con forma de nada en particular.
Tus manos son tan buenas en esto que dejaste de notarlo por completo. Cada agujeta que amarras, cada bolsa que abres de un jalón, cada pelota que atrapas en el aire es un movimiento que los ingenieros siguen persiguiendo. Eso es lo que hace este uno de los problemas más interesantes de la robótica.