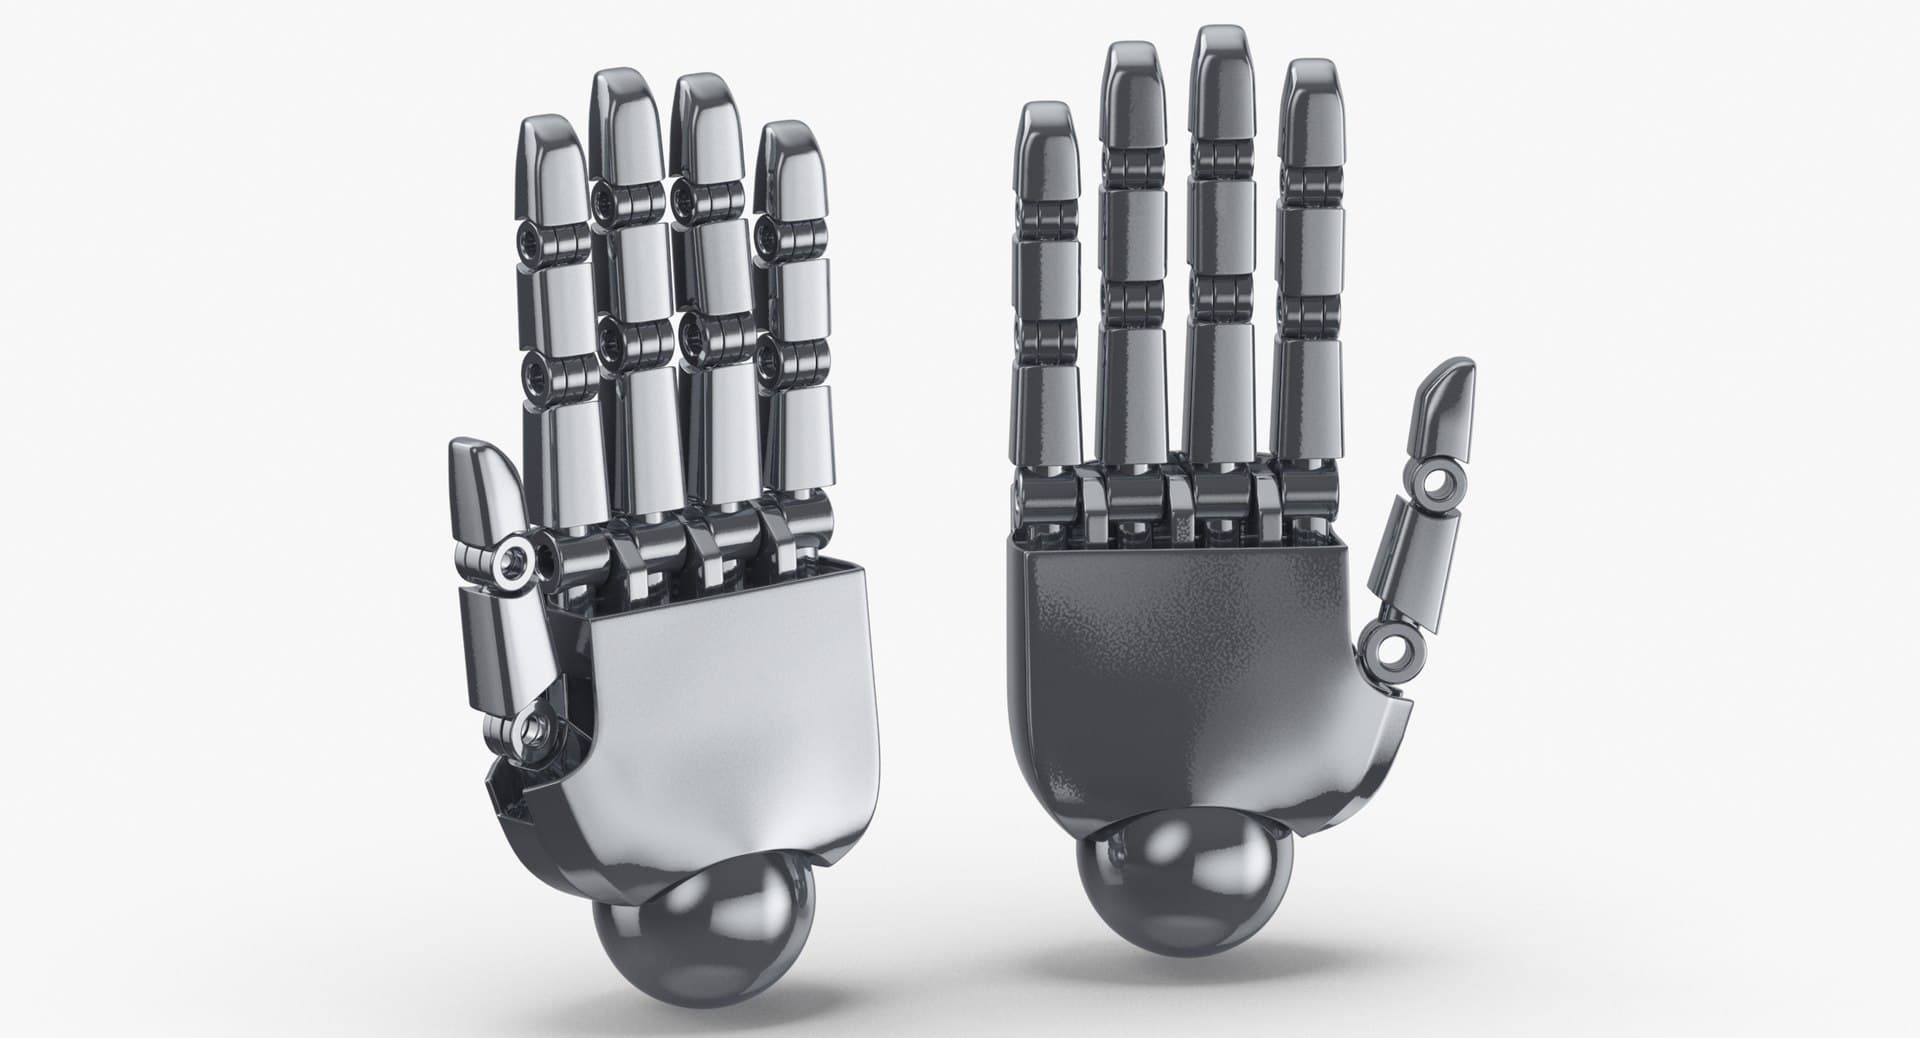
低头看看你的手。张开,握紧,把手指挨个动一遍。用拇指去点每一根指尖,捏起一支铅笔,敲两下桌子,再轻轻托住点什么。你的手刚刚做完了一串相当夸张的动作。
人手是工程师最难复刻的东西之一。机器人手拍出来很酷,但要让它真像一只手那样干活,难度高得离谱。手不是一把夹子。它同时是灵活的、敏感的、有力的、温柔的,而且背后连着一个非常强的大脑。
手指很复杂
人手上的活动部件多到吓人。每根手指都有好几个关节,拇指还能用一种特别的方式转过来点到其他每一根手指,手腕能转、能弯、能微调角度。这一大堆零件配合起来,你才能从任何角度把东西抓住。
机器人手得用机械件把这些动作全部复刻一遍:关节、电机、齿轮、钢索、材料、控制系统。光是让一根手指动得顺滑就已经很难,让五根同时协作着干一件有用的事,难度再上一个台阶。
握力很棘手
你拿东西的时候,力道是自动配好的。捏薯片轻得像没使劲,背书包的时候手指扣得死紧,铅笔在两者中间。
这些机器人全得学。太紧,东西碎了;太松,东西滑走了;抓的位置不对,东西在手里一拧就掉。物体的形状、大小、重量和手感一变,难度就跟着变。光溜溜的玻璃杯和毛茸茸的网球不是一回事,海绵和金属勺也不是。
触感很重要
你的手上铺满了触觉传感器,能读出压力、质地、温度、有没有在打滑,还有疼。杯子刚开始往下溜的那一瞬间,你的手指就已经收紧了。
机器人手也需要这套感觉,可复刻人的触觉极其困难。它得随时知道:我碰到了吗?我用了多大力?它在滑吗?这东西是软是硬?我是不是快把它捏坏了?没有这些反馈,它就只能靠猜,而猜的结果通常是东西掉在地上。
人手擅长处理奇怪的物体
人手能拿的东西种类多到荒谬:硬币、三明治、水瓶、鞋带、篮球、揉成一团的纸。这些东西形状全不一样,有小有大,有软有滑,有的你一碰它就变形。
机器人手在东西可预测的时候表现最好。专门为工厂里某一种零件设计的手,可以做得又快又准。但一只什么都能捡起来的通用机械手?那是完全不同量级的难题。
机器人手不总需要看起来像人手
最好用的机器人手,往往不是最像人手的那只。有的机器人只装两根手指的夹钳,有的直接用吸盘,有的用能裹住物体的软橡胶指,有的干脆用磁铁去吸金属件。
核心思想
机器人手难做,是因为「抓住一个东西」这件事根本不简单。一只真正好用的手需要动作、力量、轻重拿捏、触觉、控制,还得应付那些软的、滑的、皱的、形状离谱的东西。
人手好用到我们已经忘了它有多神。你每一次系鞋带、撕开零食袋、伸手接住一个球,都在做工程师至今还在追赶的事。这也正是机器人手在整个机器人领域里最有意思的原因。