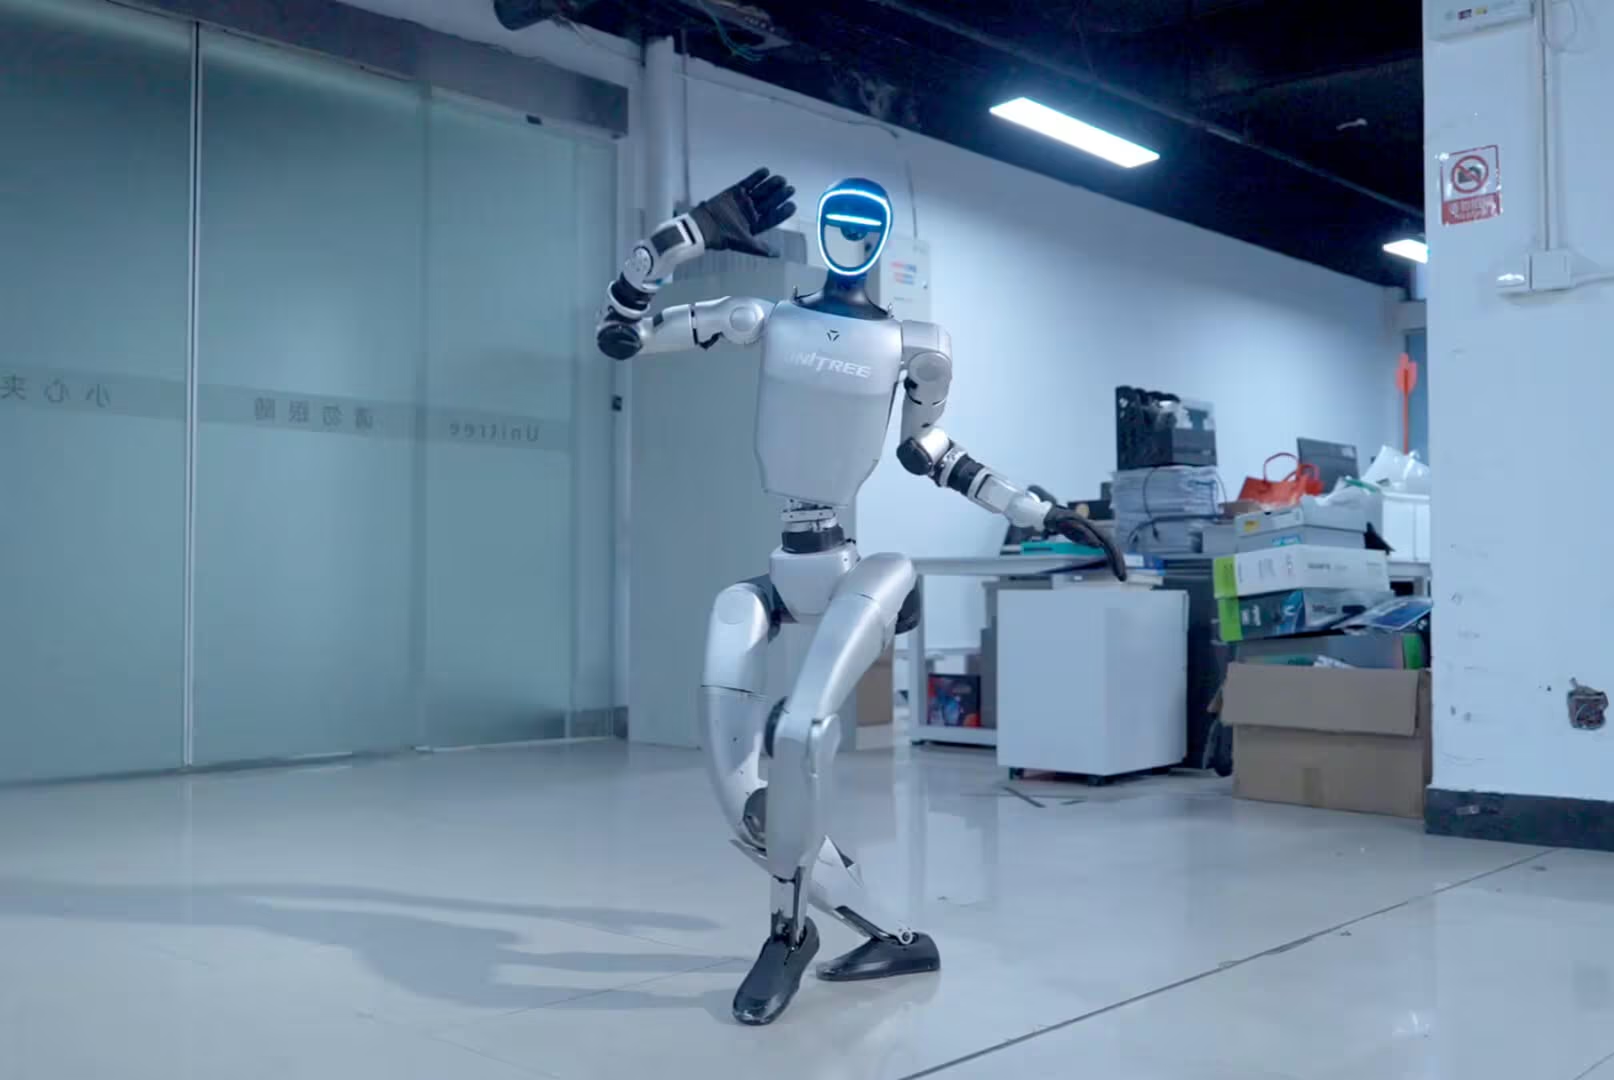
叠衣服听起来能有多难:拿起衬衫,抖开,找到袖子,对折,放好。你做这一整套的时候,脑子基本是空的。
换成机器人,这是地狱难度。开门、捡玩具、系鞋带、倒麦片、从地上拎起书包,全是人随手就干了的事,也全是机器人领域最难啃的问题。
它们能造汽车、能上火星、能在工厂里举起几百公斤。怎么一只袜子就把它难住了?因为真实世界实在太乱了。
人类比我们意识到的更厉害
你的大脑和身体一直在干一些非常了不起的事,只是你从来没留意过。伸手去拿一支铅笔,你瞬间就知道它在哪儿、大概多重、要用多大劲捏住、手指该怎么绕过去。哪怕它是侧躺着的、压在笔记本底下、或者半截悬在桌沿外面。
这一整套,机器人得一步一步算。先看见铅笔,再判断铅笔和桌子是两个东西,再选一个下手的位置,再把手臂挪过去还不能碰倒旁边的杯子,再用刚刚好的力气捏住它,还不能捏断。要做的事多得离谱。
软东西很难处理
软的、塌的、没固定形状的东西,是机器人的噩梦。刚洗好的衣服就是最好的例子:衬衫没有固定形状,会弯、会皱、会拧、会瘫成一团;毛巾能折到自己身上;一只袜子能整个藏进另一只袜子里。
硬东西反而好办。金属块永远是那个形状,塑料盒有清清楚楚的边,杯子的样子可以预判。布料不一样,它每动一下就换一个形状。机器人没法记住「衬衫长这样」,它得搞懂布是怎么行动的。这非常难。
开门没有那么简单
数数你见过多少种门:圆旋钮的、长把手的、左右推拉的、往里推的、往外拉的、沉得要命的、轻飘飘的、会卡住的、自己会关上的。
人扫一眼基本就知道该怎么办。机器人得先找到把手,搞清它往哪个方向动,把夹爪摆到正确角度,使出合适的力气,还得在门开的同时把自己往后或往前挪开。该拉的时候推了,失败;抓把手的角度歪了,也失败。你两秒钟的事,是人家一个正经的工程课题。
世界不会静止不动
工厂机器人做重复动作强到可怕,因为那个环境是被控住的:零件每次都从同一个位置过来,手臂每次都走同一条轨迹。家里、学校和户外完全是另一回事。
东西一直在挪。书包今天在地上,明天在椅子上;玩具可能是倒扣着的。机器人得应付这些没写在剧本里的情况。人类在这方面简直开挂:铅笔滚到椅子底下了,你弯个腰、把椅子拉开、绕过书包、伸手捞出来,全程不需要重新编程。机器人正在变好,但这仍然是整个领域最硬的骨头之一。
拿起东西需要判断力
人拿东西的时候会自动换手感。你握锤子和捏鸡蛋不是一个力道,抓棒球和端纸杯也完全不同。力度、手指位置、动作路线,全都在悄悄调整。
这些机器人得一条条学。捏轻了掉地上,捏重了直接碎,抓的位置不对就一路滑下去。碰上光滑的、透明的、软的、特别小的、特别沉的、形状怪的,或者干脆还在动的,难度再翻几倍。所以机械手和夹爪到今天仍然是工程界的重点战场。
核心思想
机器人很强,但人类生活的世界实在太复杂。对我们来说随手就干的事,对它们往往是难题,因为人在感知、平衡、触觉、临场调整和从经验里学习这几件事上,好得有点过分。